Curso
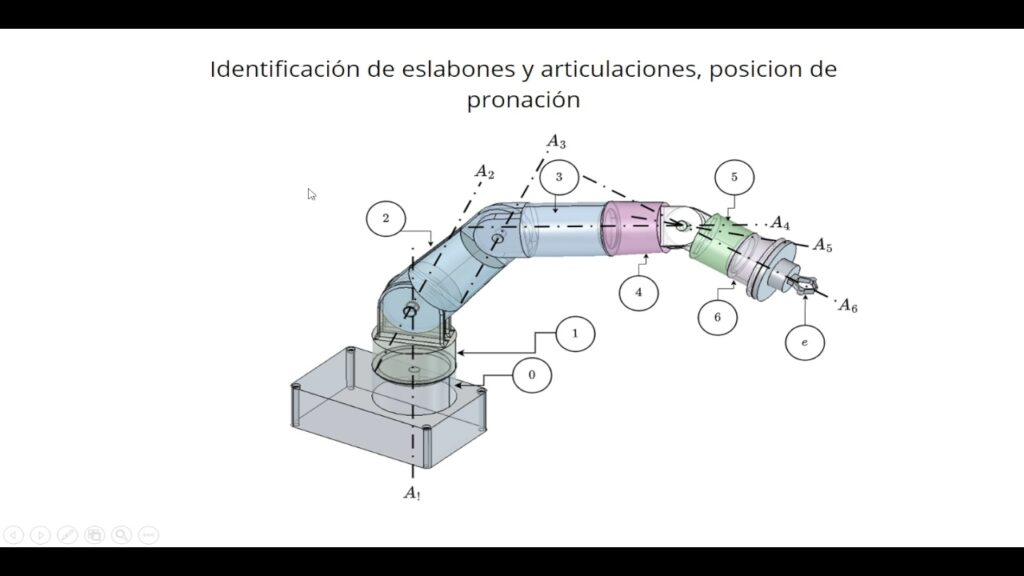
Cinemática de robots manipuladores
44
Lecciones
1
Estudiante
Información del curso
Dominarás los siguientes temas
Contenido del Curso
Introducción
Bienvenida
Actualmente no tienes acceso a este contenido
Introducción
Actualmente no tienes acceso a este contenido
Descripción del contenido
Actualmente no tienes acceso a este contenido
Sistemas de coordenadas cartesianas
Introducción
Actualmente no tienes acceso a este contenido
Sistemas de coordenadas, sistema cartesiano derecho
Actualmente no tienes acceso a este contenido
Vectores unitarios
Actualmente no tienes acceso a este contenido
Representación de vectores empleando vectores columna
Actualmente no tienes acceso a este contenido
Rotaciones de coordenadas
Descripción de la sección
Actualmente no tienes acceso a este contenido
El problema de rotación de coordenadas
Actualmente no tienes acceso a este contenido
Un fundamento: el producto escalar de dos vectores
Actualmente no tienes acceso a este contenido
La matriz ortogonal de rotación
Actualmente no tienes acceso a este contenido
Matriz de rotación alrededor del eje X
Actualmente no tienes acceso a este contenido
Matriz de rotación alrededor del eje Y
Actualmente no tienes acceso a este contenido
Matriz de rotación alrededor del eje Z
Actualmente no tienes acceso a este contenido
Combinaciones de matrices de rotación: el grupo de transformaciones SO(3)
Actualmente no tienes acceso a este contenido
Creación de un prisma empleando Octave
Actualmente no tienes acceso a este contenido
Rotación de un prisma empleando Octave
Actualmente no tienes acceso a este contenido
Rotaciones sucesivas de un prisma emepleando octave
Actualmente no tienes acceso a este contenido
Transformaciones homogéneas
Introducción a las transformaciones homogéneas
Actualmente no tienes acceso a este contenido
Coordenadas homogéneas
Actualmente no tienes acceso a este contenido
Principios de transformaciones homogéneas
Actualmente no tienes acceso a este contenido
Composición de transformaciones homogéneas
Actualmente no tienes acceso a este contenido
El grupo de transformaciones SE(3)
Actualmente no tienes acceso a este contenido
Matriz numérica de rotación homogénea en Octave
Actualmente no tienes acceso a este contenido
Matriz numérica de traslación homogénea en Octave
Actualmente no tienes acceso a este contenido
Uso de transformaciones homogéneas para ilustrar movimiento
Actualmente no tienes acceso a este contenido
Asignación de sistemas de coordenadas y la convención de Denavit-Hartenberg
Por qué asignar sistemas de coordenadas
Actualmente no tienes acceso a este contenido
Los parámetros de Denavit-Hartenberg
Actualmente no tienes acceso a este contenido
Los sistemas de coordenadas y la convención de Denavit-Hartenberg
Actualmente no tienes acceso a este contenido
Robot cartesiano básico. Parte 1: asignación de sistemas de coordenadas
Actualmente no tienes acceso a este contenido
Robot cartesiano básico. Parte 2: matrices de transformación homogénea
Actualmente no tienes acceso a este contenido
Robot SCARA. Parte 1: asignación de sistemas de coordenadas
Actualmente no tienes acceso a este contenido
Robot SCARA. Parte 2: matriz de transformación homogénea
Actualmente no tienes acceso a este contenido
Robot cartesiano tipo almacén. Parte 1: asignación de sistemas de coordenadas
Actualmente no tienes acceso a este contenido
Robot cartesiano tipo almacén. Parte 2: matriz de transformación homogénea
Actualmente no tienes acceso a este contenido
Robot manipulador tipo industrial de 6 grados de libertad. Parte 1
Actualmente no tienes acceso a este contenido
Robot manipulador tipo industrial de 6 grados de libertad. Parte 2.
Actualmente no tienes acceso a este contenido
Cinemática diferencial de manipuladores
Introducción a la sección sobre los jacobianos
Actualmente no tienes acceso a este contenido
Un paréntesis: el concepto de jacobiano
Actualmente no tienes acceso a este contenido
Jacobiano de velocidad lineal
Actualmente no tienes acceso a este contenido
Jacobiano de velocidad angular
Actualmente no tienes acceso a este contenido
Aplicación del jacobiano de velocidad del manipulador SCARA
Actualmente no tienes acceso a este contenido
Jacobiano para generar trayectorias por RMRC
Actualmente no tienes acceso a este contenido
Aplicación del jacobiano para determinar singularidades
Actualmente no tienes acceso a este contenido
Calificaciones y Reseñas
0.0
Calificación Promedio
0 Calificaciones
5
0
4
0
3
0
2
0
1
0
¿Cuál es tu experiencia? ¡Nos encantaría saber!
Inicia sesión para Reseñar

¡No se encontraron reseñas!
¿Cuál es tu experiencia? ¡Nos encantaría saber!
Inicia sesión para Reseñar
Aprende de la mano de

Benjamin
Nacido en México D.F. ( ahora Ciudad de México ), estudió Ingeniería Mecánica en el Instituto Politécnico Nacional, el interés en la ciencia y las aplicaciones de la automatización lo llevó a estudiar el Doctorado en Ciencias en Control Automático en el Centro de Investigación y de Estudios Avanzados del Instituto Politécnico Nacional. Posteriormente realizó una estancia postdoctoral en el International Institute for Applied System Analysis (IIASA), en Laxenburg, Austria, analizando el impacto del desarrollo de infraestructura de transporte con el uso de las herramientas del Control Óptimo. A partir de 2009 se ha desempeñado como profesor en la Universidad Politécnica de Victoria ( Tamaulipas, México ), donde ha impartido asignaturas relacionados con el modelado matemático de sistemas con miras a que los estudiantes desarrollen una visión sobre la utilidad y aplicación de desarrollo científicos recientes al área de la ingeniería.